هوش مصنوعی فیزیکی؛ گام بعدی در اتوماسیون خطوط بستهبندی
رباتهای مجهز به هوش مصنوعی بهسرعت در حال ورود به خطوط تولید و بستهبندی هستند؛ خطوطی که برای پاسخگویی به تنوع محصولات، تغییر اندازه بستهها و نیازهای متغیر تولید، بیش از گذشته به انعطافپذیری نیاز دارند. نمایشگاه Automate 2026 نمونههایی از این تحول را به نمایش گذاشت؛ از رباتهای صنعتی و همکار گرفته تا سامانههای هوشمند پالتچینی و تجهیزات خودران جابهجایی مواد.
یکی از مفاهیم موردتوجه در این نمایشگاه، «هوش مصنوعی فیزیکی» (Physical AI) بود. این اصطلاح به ترکیب هوش مصنوعی با سامانههای فیزیکی اشاره دارد؛ ترکیبی که به ماشینها امکان میدهد محیط واقعی را درک کنند، اطلاعات را تحلیل کنند و متناسب با شرایط، اقدام مناسب را انجام دهند. در صنعت بستهبندی، چنین قابلیتی میتواند به رباتها کمک کند با تنوع بیشتر محصولات، تغییر شرایط کاری و پیچیدگیهای عملیاتی سازگار شوند.
چندین شرکت فعال در حوزه ماشینآلات بستهبندی با شرکت NVIDIA همکاری کردهاند تا از فناوریهای محاسباتی و نرمافزاری این شرکت برای توسعه سامانههای هوشمند استفاده کنند. شرکتهایی مانند Lumafield، Cognex و FANUC از جمله نامهایی بودند که همکاری آنها با NVIDIA در فضای نمایشگاه دیده میشد. در این رویکرد، فناوری هوش مصنوعی نقش بخشی از زیرساخت پردازش و تصمیمگیری ماشینآلات را ایفا میکند؛ زیرساختی که میتواند در کنار کنترل صنعتی و تجهیزات مکانیکی، انعطافپذیری بیشتری ایجاد کند.
آمیت گوئل، مدیر محصول ماشینهای خودمختار در NVIDIA، توضیح میدهد که این شرکت بهطور خاص صنعت بستهبندی را هدف قرار نداده است، اما این صنعت به دلیل پیچیدگی عملیاتی و نیاز به انعطافپذیری، فرصتهای مناسبی برای توسعه اتوماسیون دارد. از این دیدگاه، ارزش هوش مصنوعی تنها در افزایش سرعت یک حرکت مشخص نیست؛ بلکه در توانایی مدیریت شرایط متنوعی است که در خطوط واقعی تولید رخ میدهند.
آیا ماشینآلات مجهز به هوش مصنوعی برق بیشتری مصرف میکنند؟
با گسترش هوش مصنوعی، مصرف انرژی محاسباتی به یکی از موضوعات مهم تبدیل شده است. مراکز داده برای آموزش و اجرای مدلهای بزرگ به توان محاسباتی قابلتوجهی نیاز دارند؛ بنابراین این پرسش مطرح میشود که آیا اضافهشدن هوش مصنوعی به ماشینآلات بستهبندی نیز الزاماً مصرف برق را افزایش میدهد؟
بر اساس توضیحات آمیت گوئل، این افزایش لزوماً اتفاق نمیافتد. یکی از دلایل، استفاده از رایانههای لبهای (Edge Computers) است که پردازش را در نزدیکی ماشین یا تجهیزات عملیاتی انجام میدهند. این تجهیزات میتوانند با توان مصرفی مشخص، قابلیت پردازشی بیشتری در اختیار سامانه قرار دهند. دلیل دیگر آن است که بخش مهمی از آموزش مدلها در مراکز داده انجام میشود و سپس مدل آموزشدیده برای استفاده در دستگاه یا ماشین مستقر میشود.
بااینحال، مصرف انرژی هر سامانه به نوع پردازنده، حجم پردازش، تجهیزات جانبی و وظیفهای که انجام میدهد وابسته است. بنابراین، برای ارزیابی اقتصادی یک پروژه هوشمندسازی باید مصرف برق تجهیزات محاسباتی و تأثیر آن بر مصرف کل خط بررسی شود؛ نه اینکه صرف استفاده از هوش مصنوعی را به معنای افزایش یا کاهش قطعی مصرف انرژی بدانیم.
شبیهسازی و دوقلوی دیجیتال؛ کاهش ریسک توسعه و راهاندازی
دوقلوی دیجیتال (Digital Twin) و شبیهسازی از دیگر موضوعات برجسته در نمایشگاه Automate 2026 بودند. نمایشگرهای رابط انسان و ماشین (HMI) نشان میدادند که چگونه میتوان با استفاده از مدلهای شبیهسازی، ایدههای جدید را بررسی کرد و پیش از اجرای فیزیکی، رفتار سامانه را در شرایط مختلف ارزیابی کرد.
شبیهسازی در صنعت بستهبندی فناوری جدیدی نیست؛ تولیدکنندگان سالهاست از آن برای طراحی تجهیزات و بررسی فرایندها استفاده میکنند. تفاوت مهم این است که قابلیتهای جدید هوش مصنوعی میتوانند در برخی کاربردها سرعت توسعه مدلها، تحلیل سناریوها و بررسی گزینههای طراحی را افزایش دهند. در نتیجه، تیم مهندسی میتواند پیش از تغییر تجهیزات واقعی، درباره مسیر حرکت ربات، ترتیب عملیات و نحوه جانمایی اجزا تصمیمگیری آگاهانهتری انجام دهد.
در کاربردهای پیشرفتهتر، دوقلوی دیجیتال میتواند بازنمایی دیجیتالی یک ماشین، سلول رباتیک یا بخشهایی از خط تولید باشد. ارزش آن زمانی بیشتر میشود که مدل دیجیتال با دادههای واقعی تجهیزات ارتباط داشته باشد و بتوان از آن برای مقایسه وضعیت پیشبینیشده با عملکرد واقعی استفاده کرد. البته دوقلوی دیجیتال بهخودیخود تضمینکننده بهبود عملکرد نیست؛ کیفیت مدل، دقت دادهها و نحوه استفاده از نتایج در تصمیمهای مهندسی تعیینکنندهاند.
تعامل صوتی با رباتها؛ قابلیت امیدوارکننده با محدودیتهای فعلی
یکی از موضوعات مطرحشده در سخنرانیهای نمایشگاه، امکان آموزش رباتها و ارائه دستورالعملهای عملیاتی از طریق گفتوگوی کلامی بود. ایوان بیرد، مدیرعامل شرکت Standard Bots، نمونهای از برنامه آموزش ربات این شرکت را بهصورت زنده نمایش داد. این رویکرد نشان میدهد که توسعه رابطهای طبیعیتر میتواند فرایند راهاندازی و آموزش برخی سامانههای رباتیک را برای کاربران سادهتر کند.
بااینحال، تبدیل گفتار به متن با کنترل مستقیم و قابلاعتماد ماشینآلات یکسان نیست. الکس تسکن، مدیر بازاریابی Standard Bots، توضیح داد که فناوریهای تبدیل گفتار به متن در درجه نخست برای تبدیل گفتار به متن طراحی شدهاند و لزوماً برای کنترل مستقیم تجهیزات صنعتی آماده نیستند. در محیط تولید، دستور صوتی باید بهدرستی تفسیر شود و با منطق کنترل، محدودههای مجاز عملکرد و الزامات ایمنی سازگار باشد.
این تفاوت از نظر عملیاتی مهم است. یک سامانه ممکن است بتواند دستور اپراتور را به متن تبدیل کند، اما برای اجرای آن همچنان به تشخیص دقیق فرمان، بررسی وضعیت ماشین و تأیید شرایط ایمن نیاز دارد. بنابراین، تعامل صوتی را باید قابلیتی در حال توسعه دانست که کاربرد گسترده آن در کارخانه به میزان قابلیت اطمینان و یکپارچگی با کنترل صنعتی وابسته است.
در همان رویداد، Standard Bots بر قابلیت اطمینان محصولات خود نیز تأکید کرد. طبق گزارش نویسنده، مدیرعامل شرکت اعلام کرد که از ابتدای سال مورد اشاره درآمدی از خدمات پس از فروش کسب نشده است، زیرا نیازی به ارائه این خدمات نبوده؛ شرکت همچنین مدت ضمانت محصولات خود را از یک سال به سه سال افزایش داده بود. این اظهارات، نمونهای از ادعای سازنده درباره قابلیت اطمینان محصولات است و بهتنهایی جایگزین ارزیابی مستقل عملکرد در شرایط مختلف صنعتی نیست.
رباتهای جدید FANUC برای خطوط بستهبندی
شرکت FANUC در نمایشگاه چند محصول را معرفی کرد که طراحی آنها به نیازهای عملیاتی خطوط بستهبندی، از جمله محدودیت فضا، افزایش دسترسی و پالتچینی اختصاص داشت. این نمونهها نشان میدهند که پیشرفت اتوماسیون فقط به هوشمندترشدن نرمافزار محدود نیست؛ طراحی مکانیکی و سازگاری ربات با فضای واقعی کارخانه نیز در انتخاب تجهیزات نقش مهمی دارند.
۱. ربات M-710iD با بازوی خمیده
یکی از محصولات معرفیشده، نسخهای از ربات M-710iD با طراحی بازوی خمیده بود. این طراحی امکان نزدیکشدن بیشتر ربات به محصول را فراهم میکند و میتواند در فضاهایی که محدودیت سطح کف دارند، مزیت عملیاتی ایجاد کند. طبق اطلاعات ارائهشده در نمایشگاه، این نسخه در مقایسه با مدل دارای بازوی معمولی، ۱۰ درصد سرعت بیشتری داشت.
اهمیت چنین تغییری در خطوط بستهبندی به شرایط نصب وابسته است. در یک کارخانه، چند میلیمتر افزایش دسترسی ممکن است امکان استقرار تجهیزات در فضای محدود یا بهبود مسیر حرکت را فراهم کند؛ درحالیکه در کاربردی دیگر، ظرفیت حمل بار، محدوده دسترسی یا زمان چرخه ممکن است معیارهای مهمتری باشند. بنابراین، انتخاب ربات باید بر اساس نیاز واقعی سلول کاری انجام شود، نه صرفاً ظاهر یا یک مشخصه فنی منفرد.
ربات نمایشدادهشده در این رویداد از نوع مناسب برای صنایع غذایی بود و به همین دلیل، برخلاف رنگ زرد رایج محصولات FANUC، بدنه سفیدرنگ داشت. این نمونه نشان میدهد که شرایط بهداشتی و الزامات محیط کار نیز ممکن است بر انتخاب نسخه مناسب تجهیزات اثر بگذارند.
۲. باز طراحی ربات SCARA برای فضاهای کمارتفاع
FANUC همچنین طراحی ربات SCARA خود را تغییر داده بود تا ارتفاع کلی آن کاهش یابد. در نسخه جدید، بازوی دوم از زیر بازوی اول متصل میشود، نه از بالای آن. این تغییر میتواند استفاده از ربات را در خطوطی که ارتفاع نصب محدود است، آسانتر کند.
ربات نمایشدادهشده ظرفیت حمل بار ۹ کیلوگرم داشت؛ ظرفیتی که بنا بر اطلاعات ارائهشده، از مدل قبلی بیشتر بود. وس گرت، مدیر اجرایی حسابهای جهانی FANUC، این مدل را سریعترین ربات SCARA این شرکت معرفی کرد. او همچنین به خطوط بستهبندی دارویی اشاره کرد که در آنها محدودیت ارتفاع میتواند استفاده از رباتهای بلندتر را دشوار کند.
این مثال نشان میدهد که طراحی تجهیزات اتوماسیون باید با محدودیتهای واقعی کارخانه هماهنگ باشد. در خطوط بستهبندی، ارتفاع سقف یا تجهیزات بالاسری، فاصله بین ایستگاهها، محل قرارگیری نوار نقاله و فضای دسترسی برای تعمیرات میتوانند بر امکان استفاده از یک ربات تأثیر بگذارند.
۳. ربات همکار CRX-30iA برای پالتچینی
ربات همکار CRX-30iA شرکت FANUC برای پالتچینی کارتنهای ترکیبی و عملیات پالتچینی معمولی معرفی شد. رباتهای همکار یا کابوتها (Cobots) با هدف تسهیل استقرار و همکاری در محیطهای کاری طراحی میشوند؛ بااینحال، مناسببودن آنها برای هر کاربرد به ظرفیت حمل، محدوده دسترسی، زمان چرخه و ارزیابی ایمنی وابسته است.
در نمونه نمایشگاهی، بدنه سفید با نوارهای سبزرنگ، ربات را از سایر محصولات متمایز میکرد. همچنین، یک نوار نوری سبزرنگ در قسمت بالایی پایه، وضعیت ربات را نمایش میداد و میتوانست در آن پیکربندی نیاز به چراغ سیگنال ستونی مجزا را کاهش دهد. FANUC مجموعهای از رباتهای همکار خود را نیز بهصورت هماهنگ برنامهریزی کرده بود تا قابلیتهای حرکتی آنها را نمایش دهد.
در انتخاب ربات همکار برای بستهبندی باید علاوه بر سادگی استقرار، خطرات ناشی از بار، ابزار انتهایی، حرکت ربات و تعامل با اپراتور بررسی شوند. وجود قابلیتهای همکاری به این معنا نیست که هر نوع فعالیت مشترک بدون ارزیابی ریسک و رعایت الزامات ایمنی مجاز است.
پالتچینی ترکیبی با هوش مصنوعی؛ نمونهای از ABB
یکی از نمونههای متفاوت نمایشگاه، سامانه پالتچینی ترکیبی شرکت ABB بود که از نرمافزار Jacobi برای تصمیمگیری درباره نحوه چیدمان کارتنها استفاده میکرد. هدف این راهکار، مدیریت کارتنهایی با ابعاد متفاوت و کاهش نیاز به تجهیزات گرانقیمت مرتبسازی در مراحل قبلی خط بود.
در پالتچینی ترکیبی (Mixed-case Palletizing)، کارتنها لزوماً اندازه یکسانی ندارند و ممکن است بهصورت نامنظم به ایستگاه برسند. سامانه باید برای هر کارتن تصمیم بگیرد که آن را در کدام موقعیت قرار دهد تا فضای پالت بهتر استفاده شود و بار نهایی تا حد امکان پایدار باقی بماند. این مسئله را میتوان به نوعی مسئله جانمایی سهبعدی تشبیه کرد که در آن ابعاد، جهت قرارگیری و فضای باقیمانده همگی اهمیت دارند.
دکلان برک، مهندس رباتیک در ABB Robotics LLC، این فرایند را به بازی تتریس سهبعدی تشبیه میکند؛ با این تفاوت که در خط تولید، تصمیمها باید در زمان مناسب و متناسب با کارتنهای ورودی گرفته شوند. سامانه معرفیشده تلاش میکند این تصمیمگیری را بهصورت بلادرنگ انجام دهد تا عملیات پالتچینی بدون نیاز به مرتبسازی کامل همه کارتنها پیش از ورود به سلول امکانپذیر شود.
اجزای اصلی سلول پالتچینی
سلول نمایشدادهشده از چند بخش اصلی تشکیل شده بود:
- یک ربات صنعتی برای جابهجایی کارتنها.
- یک نوار نقاله ورودی برای انتقال کارتنهایی با ابعاد مختلف؛ در نمایشگاه از هفت اندازه متفاوت استفاده شده بود.
- سه ردیف قفسه پلکانی برای نگهداری موقت کارتنها و آمادهسازی آنها برای قرارگیری روی پالت.
- یک یا دو پالت برای دریافت کارتنها.
- مسیر خروجی که میتواند بهصورت نوار نقاله یا با استفاده از ربات متحرک خودران (AMR) طراحی شود.
هنگامی که کارتن وارد سلول میشود، نرمافزار با توجه به فضای موجود روی پالت و ابعاد کارتن، تصمیم میگیرد آن را مستقیماً روی پالت قرار دهد یا موقتاً روی یکی از قفسههای پلکانی بگذارد. اگر فضای مناسبی برای کارتن روی پالت وجود نداشته باشد، قفسه نقش محل نگهداری موقت را ایفا میکند. سپس، هنگامی که موقعیت مناسبی ایجاد شد، ربات کارتن را از قفسه برداشته و روی پالت قرار میدهد.
این روش به سامانه اجازه میدهد کارتنهای ورودی را بدون نیاز به مرتبسازی کامل در مراحل پیشین مدیریت کند. در نتیجه، بخشی از پیچیدگی عملیات از تجهیزات مرتبسازی جداگانه به نرمافزار تصمیمگیری و نحوه مدیریت فضای داخل سلول منتقل میشود. البته عملکرد واقعی سامانه به تنوع کارتنها، دقت تشخیص، ظرفیت ربات، سرعت نوار نقاله و کیفیت الگوریتم جانمایی وابسته است.
بهرهوری فضا و ظرفیت عملیاتی
بر اساس توضیحات ارائهشده در نمایشگاه، این سامانه میتوانست به میزان پرشدگی پالت در حدود ۷۰ تا ۹۰ درصد دست یابد. این عدد به استفاده مؤثرتر از فضای پالت اشاره دارد؛ زیرا تفاوت ابعاد کارتنها در پالتچینی ترکیبی معمولاً باعث ایجاد فضاهای خالی میشود. کاهش این فضاها میتواند تعداد کارتنهای قابلحمل در هر پالت را افزایش دهد و به بهبود بهرهوری حملونقل کمک کند.
باید توجه داشت که درصد پرشدگی پالت بهتنهایی معیار کامل کیفیت چیدمان نیست. پایداری بار، توزیع وزن، محدودیتهای حمل، امکان بستهبندی و الزامات ایمنی نیز باید در ارزیابی لحاظ شوند. بنابراین، هدف عملی صرفاً پرکردن فضای بیشتر نیست؛ بلکه ایجاد باری پایدار و قابلحمل با استفاده مناسب از فضای موجود است.
به گفته برک، این سلول در مقایسه با برخی سامانههای خودکار پالتچینی ترکیبی هزینه کمتری داشت و میتوانست با استفاده از یک ربات حدود ۵۰۰ کارتن در ساعت جابهجا کند. فضای موردنیاز آن نیز تقریباً ۲۰ در ۲۰ فوت، معادل ۶٫۱ در ۶٫۱ متر، اعلام شد. این اعداد مشخصات گزارششده برای سامانه نمایشدادهشده هستند و نباید بدون بررسی شرایط عملیاتی، ترکیب کارتنها و الزامات کارخانه به تمام سامانههای مشابه تعمیم داده شوند.
بینایی ماشین و تصمیمگیری دادهمحور در خطوط بستهبندی
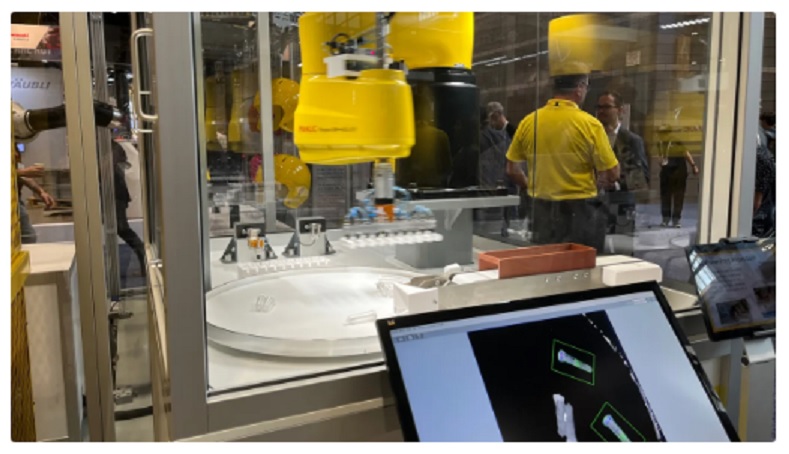
در سامانههای بستهبندی انعطافپذیر، تشخیص نوع محصول، شناسایی وضعیت کارتن و تعیین موقعیت آن میتواند بخشی از فرایند تصمیمگیری ربات باشد. بینایی ماشین در صنعت پلیمر نمونهای از کاربرد فناوری تصویربرداری و تحلیل تصویر برای بررسی محصولات و شناسایی برخی ویژگیهای ظاهری است. در کاربردهای بستهبندی نیز، بسته به طراحی سامانه، بینایی ماشین میتواند برای تشخیص موقعیت یا وضعیت اقلام و کمک به هدایت عملیات استفاده شود.
بااینحال، سامانه بینایی ماشین بهتنهایی مسئول کل عملیات نیست. اطلاعات تصویری باید با کنترل ربات، تجهیزات جابهجایی، دادههای حسگرها و منطق برنامهریزی هماهنگ شود. در کاربردهای پالتچینی ترکیبی، تشخیص درست ابعاد و جهت کارتن تنها یکی از ورودیهای تصمیمگیری است؛ نرمافزار باید فضای باقیمانده، ترتیب قرارگیری و پایداری بار را نیز در نظر بگیرد.
در سطح مدیریت کارخانه نیز ثبت دادههای عملکردی مانند تعداد کارتنهای جابهجاشده، توقفها، خطاهای تشخیص، زمان چرخه و میزان استفاده از ظرفیت تجهیزات میتواند به ارزیابی عملکرد کمک کند. داشبوردهای تحلیلی Power BI میتوانند این شاخصها را در قالب گزارشهای قابلپیگیری نمایش دهند و زمینه بررسی روندها و شناسایی گلوگاههای عملیاتی را فراهم کنند؛ به شرط آنکه دادههای موردنیاز بهطور منظم و با تعریفهای یکسان ثبت شوند.
گاری رباتیک خودران برای انتقال ملزومات بستهبندی
یکی دیگر از محصولات معرفیشده در گزارش، MūL MARC یا گاری رباتیک متحرک خودران (Mobile Autonomous Robotic Cart) بود. این سامانه برای جابهجایی مواد و ملزومات طراحی شده و طبق اطلاعات ارائهشده، برای راهاندازی به اتصال وایفای یا پیکربندی زیرساخت فناوری اطلاعات نیاز نداشت.
فرایند آموزش مسیر این گاری ساده توصیف شده است: کاربر آن را در مسیر موردنظر هدایت میکند تا مسیر به سامانه آموزش داده شود. گاری سپس با استفاده از حسگرها و دوربینهای داخلی خود مسیریابی میکند و میتواند ملزومات بستهبندی را به خطوط تولید منتقل کند. زمان راهاندازی اعلامشده حدود ۱۰ دقیقه و ظرفیت حمل بار، بسته به مدل، حدود ۴۵ تا ۹۱ کیلوگرم بود.
چنین تجهیزاتی میتوانند بخشی از جابهجاییهای تکراری در کارخانه را خودکار کنند و نیاز به انتقال دستی ملزومات را کاهش دهند. بااینحال، تناسب آنها با هر محیط به مسیرهای حرکتی، تردد کارکنان، نوع بار، شرایط کف، نحوه توقف و الزامات ایمنی وابسته است. همچنین، ادعای عدم نیاز به وایفای یا پیکربندی IT مربوط به محصول معرفیشده است و نباید به تمام رباتهای متحرک خودران تعمیم داده شود.
چگونه برای هوشمندسازی خطوط بستهبندی برنامهریزی کنیم؟
نمونههای معرفیشده در Automate 2026 نشان میدهند که هوشمندسازی بستهبندی الزاماً به معنای جایگزینی تمام تجهیزات موجود با رباتهای پیشرفته نیست. در برخی کارخانهها، تغییر طراحی یک ربات برای استفاده بهتر از فضای محدود کافی است؛ در برخی دیگر، پالتچینی ترکیبی یا انتقال خودکار ملزومات میتواند مسئله مهمتری را حل کند. انتخاب فناوری باید از نیاز واقعی عملیات آغاز شود، نه از جذابیت فناوری جدید.
برای شروع، بهتر است یک مسئله قابلاندازهگیری انتخاب شود؛ مانند افزایش زمان آمادهسازی سفارشها، وابستگی به مرتبسازی دستی، استفاده نامناسب از فضای پالت یا توقف ناشی از جابهجایی ملزومات. سپس باید وضعیت فعلی با شاخصهایی مانند زمان چرخه، تعداد نیروی درگیر، نرخ خطا، ظرفیت عملیاتی، فضای اشغالشده و هزینه نگهداری ثبت شود. این اطلاعات امکان مقایسه منصفانه گزینههای فنی را فراهم میکنند.
پس از آن میتوان یک پایلوت محدود تعریف کرد و سازگاری تجهیزات، دقت عملکرد، ایمنی و هزینه واقعی را در شرایط کارخانه سنجید. مشاوره هوشمندسازی و تحول دیجیتال صنعتی میتواند در ارزیابی وضعیت موجود، اولویتبندی مسائل و طراحی نقشه راه متناسب با زیرساخت و نیازهای عملیاتی کارخانه نقش داشته باشد. مهم آن است که توسعه پروژه بر اساس نتایج اندازهگیریشده انجام شود و از سرمایهگذاری گسترده پیش از اثبات ارزش راهکار پرهیز شود.
جمعبندی
رباتهای مجهز به هوش مصنوعی، شبیهسازی، رایانههای لبهای و سامانههای خودران در حال گسترش قابلیتهای خطوط بستهبندی هستند. نمونههای نمایشگاه Automate 2026 نشان میدهند که این فناوریها میتوانند به مدیریت تنوع محصولات، استفاده بهتر از فضای کارخانه، پالتچینی ترکیبی و جابهجایی خودکار ملزومات کمک کنند.
بااینحال، نتیجه موفق به انتخاب فناوری متناسب با مسئله، یکپارچگی با تجهیزات موجود، کیفیت دادهها و ارزیابی اقتصادی وابسته است. برای تولیدکنندگان، مسیر منطقی آن است که ابتدا یک گلوگاه واقعی را شناسایی کنند، عملکرد فعلی را اندازه بگیرند و سپس راهکار مناسب را در مقیاس محدود آزمایش کنند. هوش مصنوعی زمانی ارزش صنعتی ایجاد میکند که به بهبود قابلسنجش عملکرد خط منجر شود.
منبع
این مقاله بر اساس مطلب AI-Assisted Robots Optimize Packaging Production Lines نوشته Lisa McTigue Pierce در وبسایت PlasticsToday تهیه و بازنویسی شده است.